A14 成像投影与光谱响应
同一标定图案由正射、透视、推扫和四种鱼眼投影观测,逐像元检查边界位置与混合比例;另用可积分的光谱检验任意波长插值和传感器波段响应。
标定场景
20 m × 20 m 的平面由 15 块相邻 Lambertian 矩形组成,高度均为 0,无大气,太阳从天顶入射。东西方向反射率依次为 0.1、0.7、0.1、0.7、0.1,边界为 0、9.1、10.4、12、12.8、20 m;南北方向在 8.3–9.4 m 带内另加 0.1。边界穿过像元内部,以检验部分覆盖。
| 投影 | 设置 |
|---|---|
| 正射 | 高度 5 m,中心 (10,10),覆盖 8 m × 8 m |
| 垂直透视 | 位置 (10,10,5),目标 (10,10,0),视场 77.3196° |
| 倾斜透视 | 位置 (9,10,6),目标 (10,10,0),视场 60° |
| 推扫 | 高度 5 m,航向 0°及 90°,幅宽与航迹长均为 8 m |
| 鱼眼 | 高度 5 m,向下,视场 90°;等立体角、等距、正射、立体投影 |
每幅为 16 × 16 像元。推扫另检查像元中心的地面坐标,以及每秒 2 行、从 10 s 开始的逐行时间。
独立参考
正射及透视参考将标定矩形投影到像平面,与像元边界作精确多边形裁剪;推扫用扫描角与平面交点计算边界。像元 BRF 为各矩形反射率按覆盖比例加权之和。
鱼眼径向关系分别为
参考独立反求平面边界,并作自适应一维面积积分,包含圆形视场边缘的部分覆盖;圆外贡献为零。这部分为独立数值积分,其余为精确几何面积。积分容差从 2×10⁻¹¹ 收紧至 2×10⁻¹³ 后,最大 BRF 变化为 5.08×10⁻¹¹,低于 10⁻⁷。
光谱插值与波段积分
反射率和太阳法向辐照度在 400、500、700、900 nm 提供节点,分别满足
分别在 425、575、775 nm 验证插值。两个三角形响应函数节点为 (450,480,510) 和 (600,620,660) nm,响应为 (0,1,0)。波段参考为
\(L\) 是二次多项式,三角形响应的零至二阶矩可直接给出严格积分。模拟积分步长依次为 10、5、1 nm。
结果与收敛
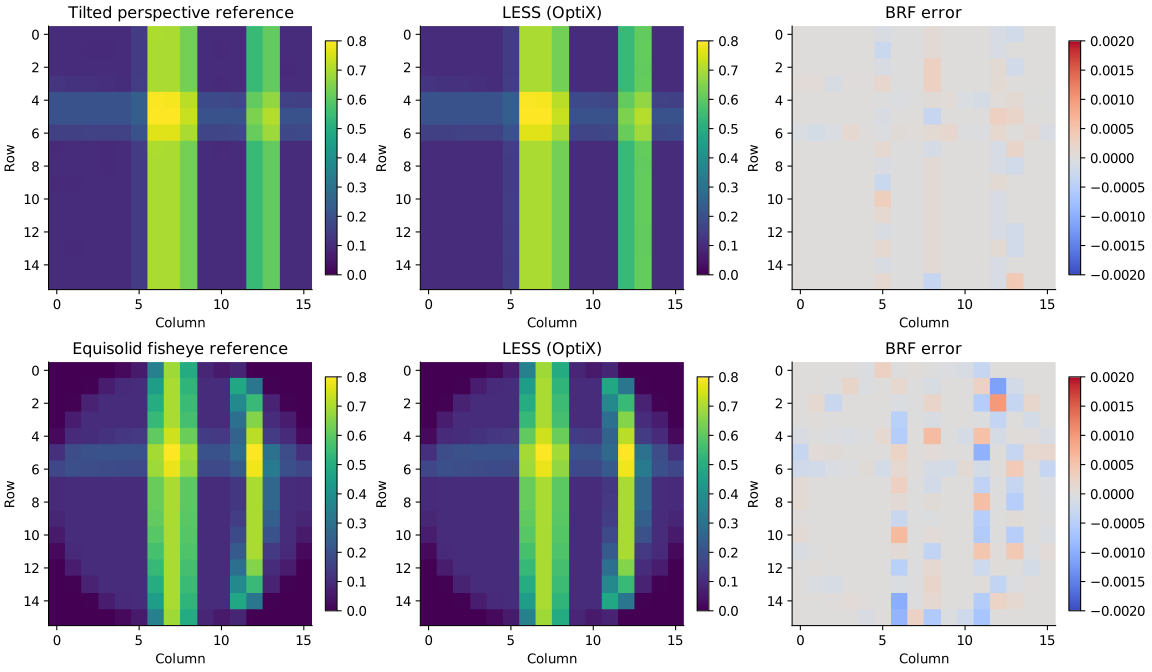
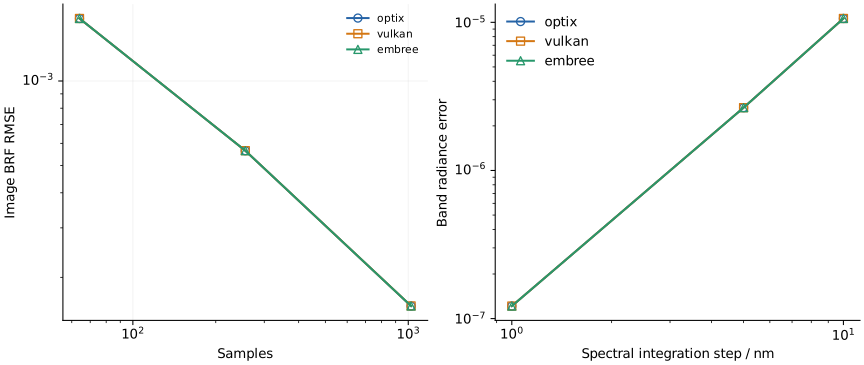
| 后端 | 最大影像 BRF RMSE | 最大光谱辐亮度误差 | 推扫坐标误差 / m | 结果 |
|---|---|---|---|---|
| optix | 0.0002465 | 1.215e-07 | 0 | 通过 |
| vulkan | 0.0002465 | 1.215e-07 | 0 | 通过 |
| embree | 0.0002465 | 1.215e-07 | 0 | 通过 |
27 组投影条件和三后端光谱检查全部通过。影像 BRF 的 RMSE、最大像元误差和最后两级 RMSE 变化限分别为 0.002、0.01、0.002;推扫地理坐标误差限为 10⁻⁵ m,时间误差限为 10⁻⁶ s。离散波长及最终波段辐亮度误差限为 2×10⁻⁵ W m⁻² sr⁻¹ nm⁻¹。
影像每像元采样数为 64、256、1024,种子为 17、29、43。最终最大像元 BRF 误差为 0.001341,出现在跨边界像元;推扫地面坐标和时间与参考一致。
复现
下载输入、标定网格、运行脚本、辅助脚本和独立参考,保持 scripts/ 与 data/sensor-response/ 的相对位置。安装 LESS、NumPy、SciPy、Matplotlib 后运行:
完整结果包含参考影像、最终影像、光谱积分及采样评价。